Història
Tres noms, un sol camí.
Vam començar amb un robot per vigilar carrers, després en vam fer un per a casa, i ara construïm una plataforma perquè qualsevol robot es pugui adaptar a cada persona. Això és el que vam fer a cada etapa i qui s'hi va anar sumant.
RoboCat
Un robot per patrullar carrers.
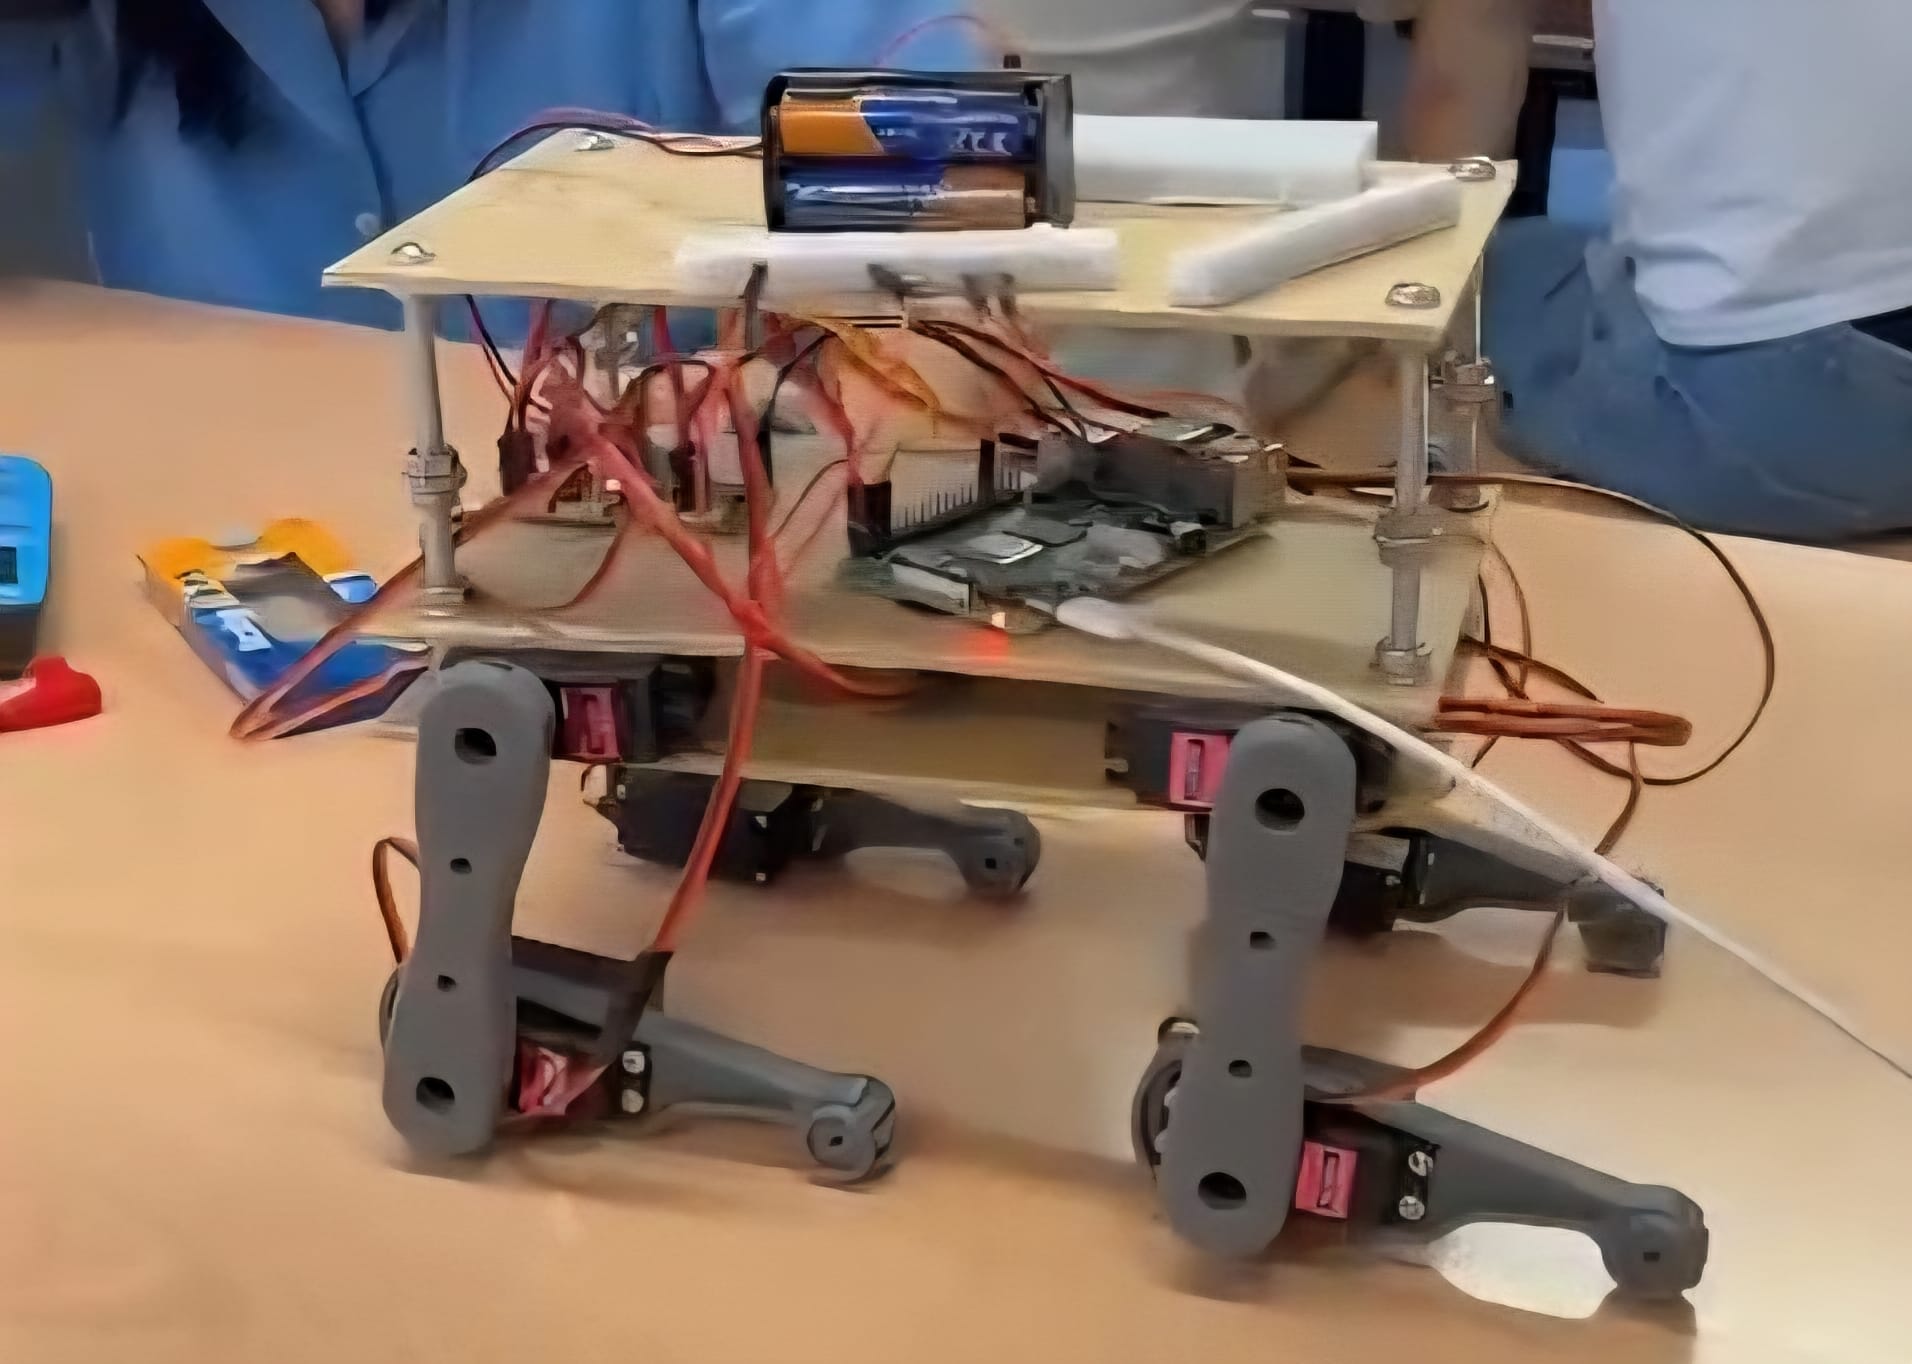
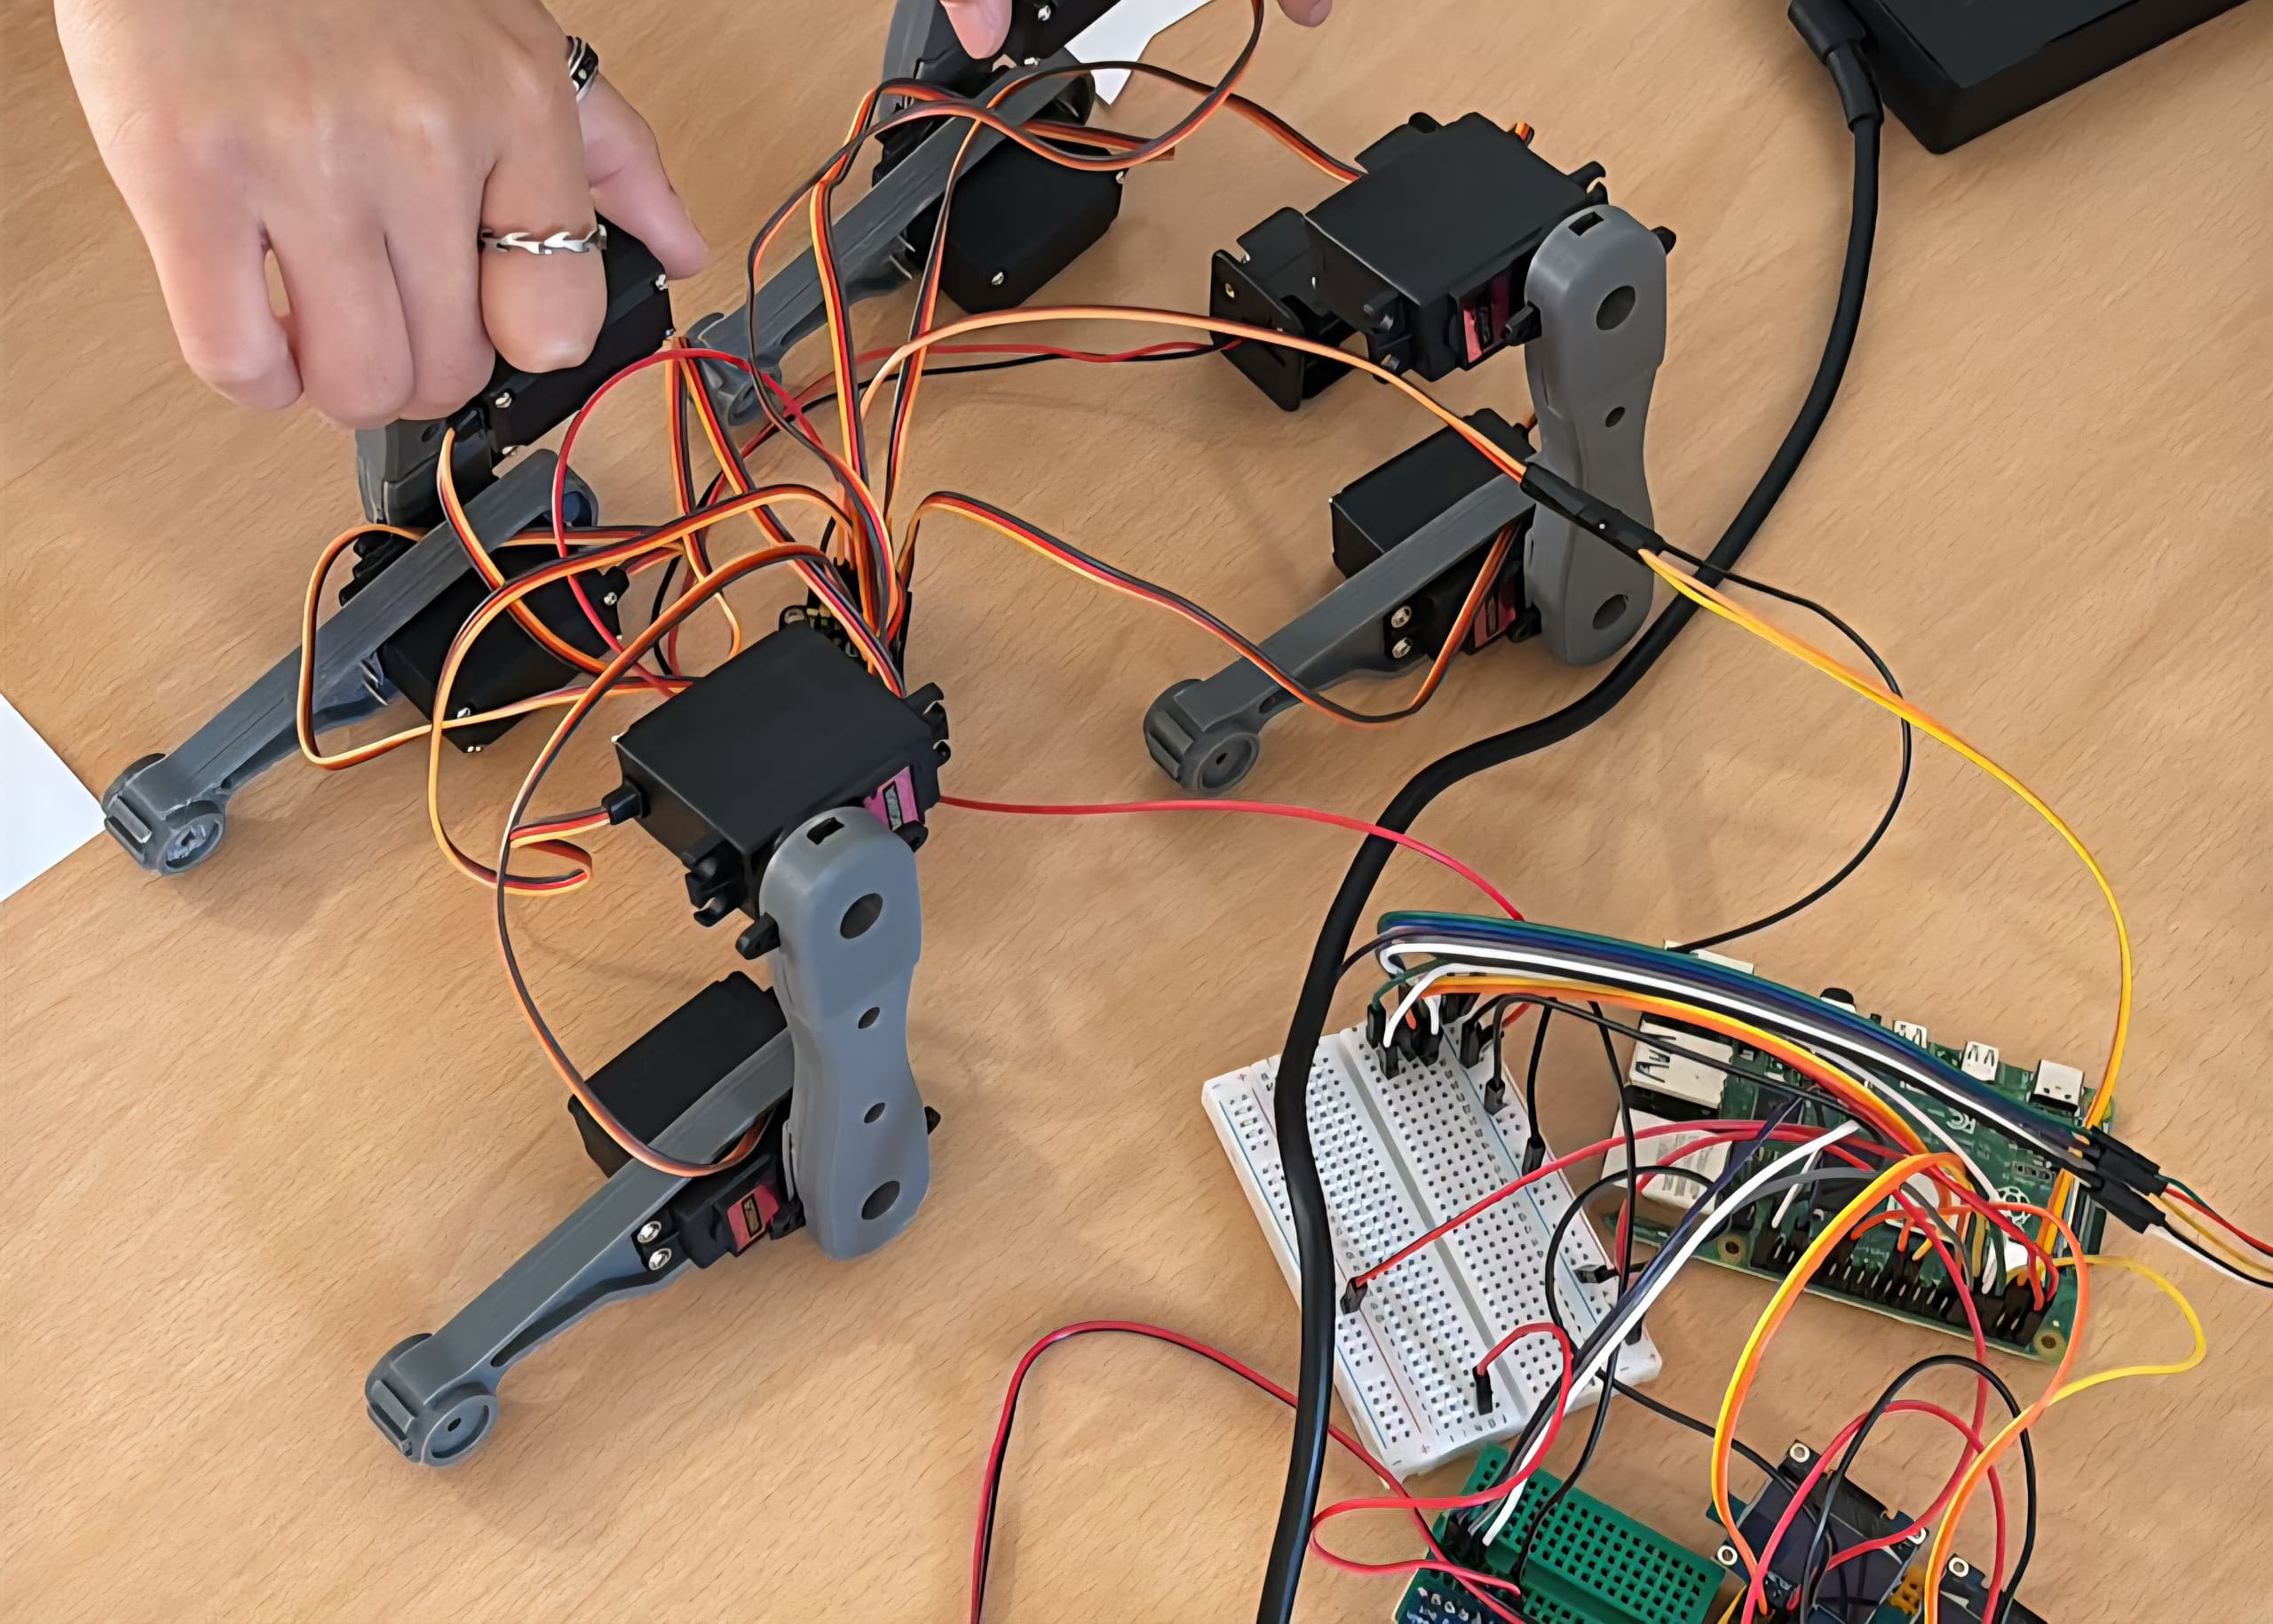
RoboCat va néixer com a robot quadrúpede autònom per patrullar carrers i vigilar zones d'aparcament regulat. Volíem reduir les inspeccions manuals amb un disseny amable, que no intimidés.
Duia una Raspberry Pi 4, servos MG996R, càmera i GPS. La web tenia dos rols: l'agent, que segueix el robot en directe i valida infraccions, i el propietari del vehicle, que dona d'alta el cotxe i paga la sessió.
El vam presentar a la UAB Fair, a Smart Cities, a una jornada de talent i al DemoDay Visionaris 2025 d'Empren UAB, i té fitxa a la Càtedra UAB-Cruilla.
Què vam aprendre
El pressupost era ajustat, el prototip molt experimental i l'objectiu estava lligat a un sol context. Costava que encaixés en un entorn real.
Equip
- Joan Marc Samó RojasProduct Owner
- Martí Armengod VillarSW Lead
- Lara Castillejo RoigTesting i validació
- Júlia Lipin Gener Rey3D i mecànica
- Luis Vera AlbarcaHW Lead
Amb l'ajuda de Pau Bofill (algorisme de matrícula) i Marc Bardeli (implementació web).
NOVA
Una guineu robòtica de companyia.
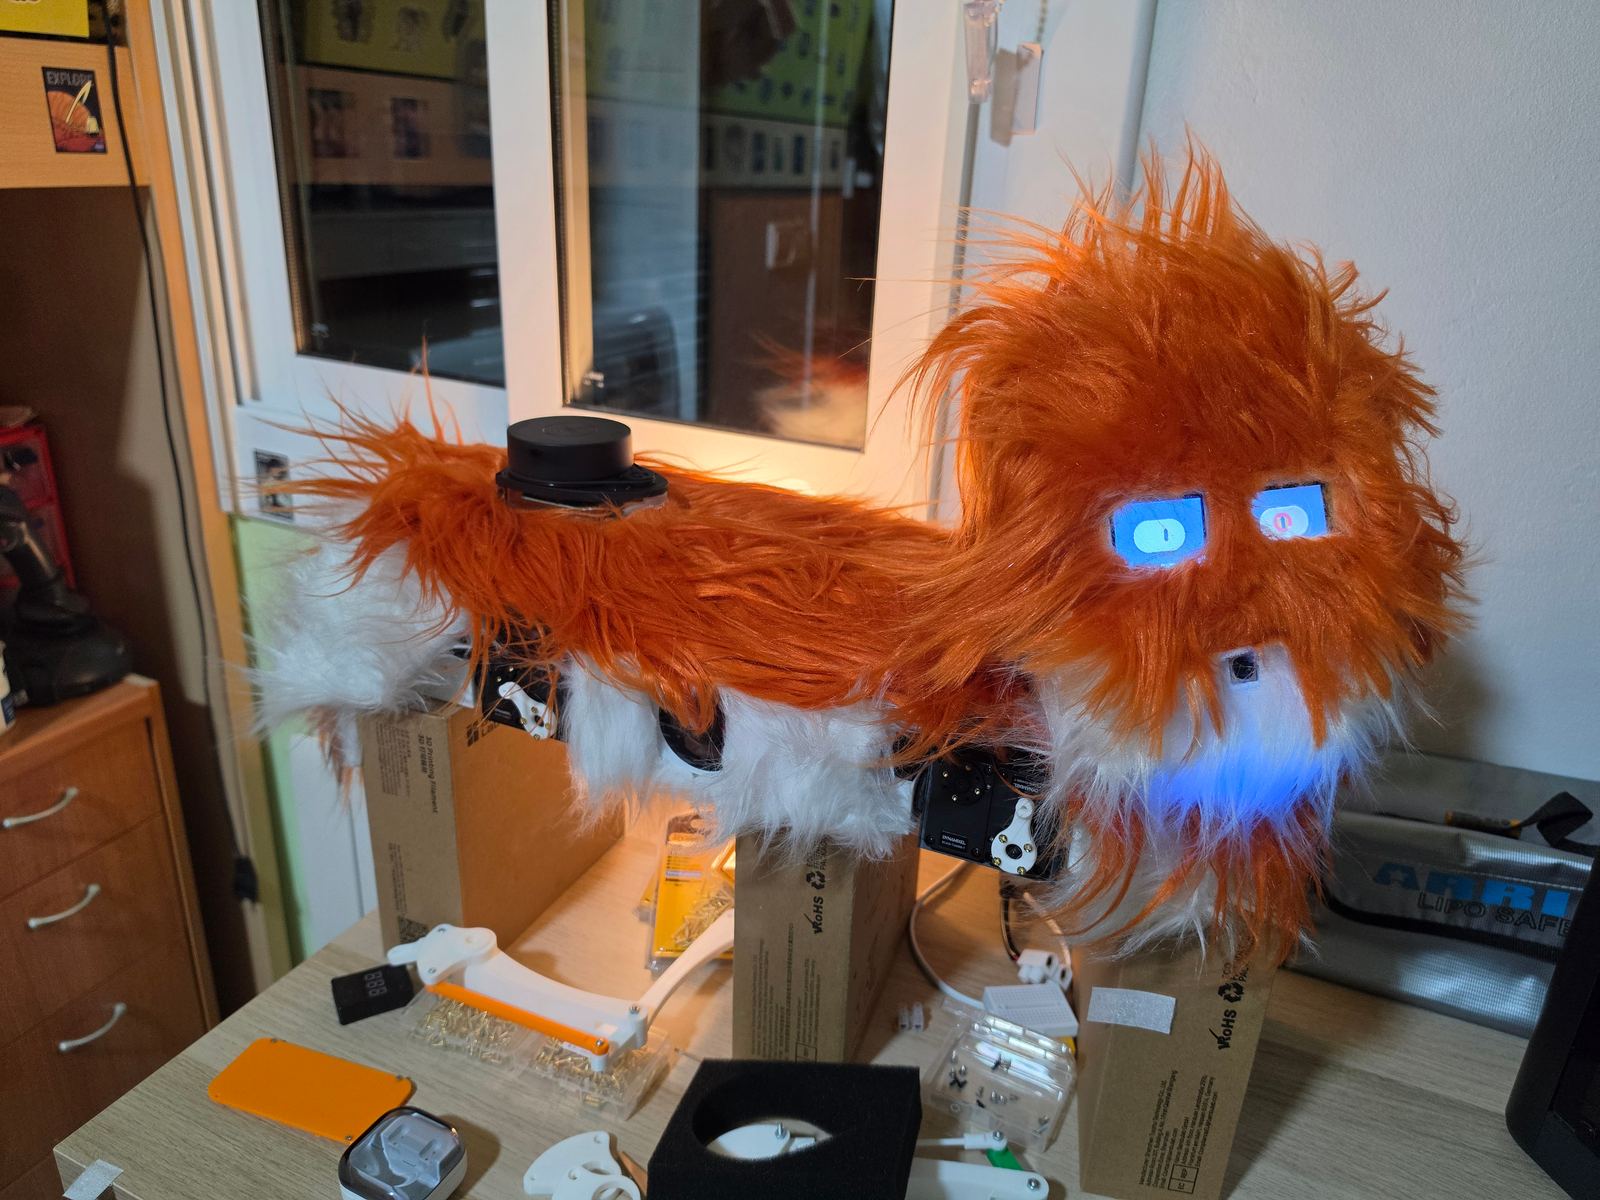
Amb el que havíem après vam replantejar-ho tot. NOVA va ser el nostre Treball de Fi de Grau a la Universitat Autònoma de Barcelona: una guineu robòtica per a la llar, amb veu, ulls animats i una app per veure què passa a casa.
Els primers motors van arribar al març. A l'abril el cap ja tenia els ulls encesos, al maig aprenia a caminar en simulació i al juny li cosíem el pelatge a mà. El 29 de juny de 2026 el robot estava acabat.
Al costat del robot vam fer el panell de control: robots reals, estat en directe, fotos privades, mapa de casa i perfils de les persones que hi viuen.
Què vam aprendre
Un robot que funciona no n'hi ha prou. Cada persona i cada casa en necessita una cosa diferent, i adaptar-lo continuava exigint programar.
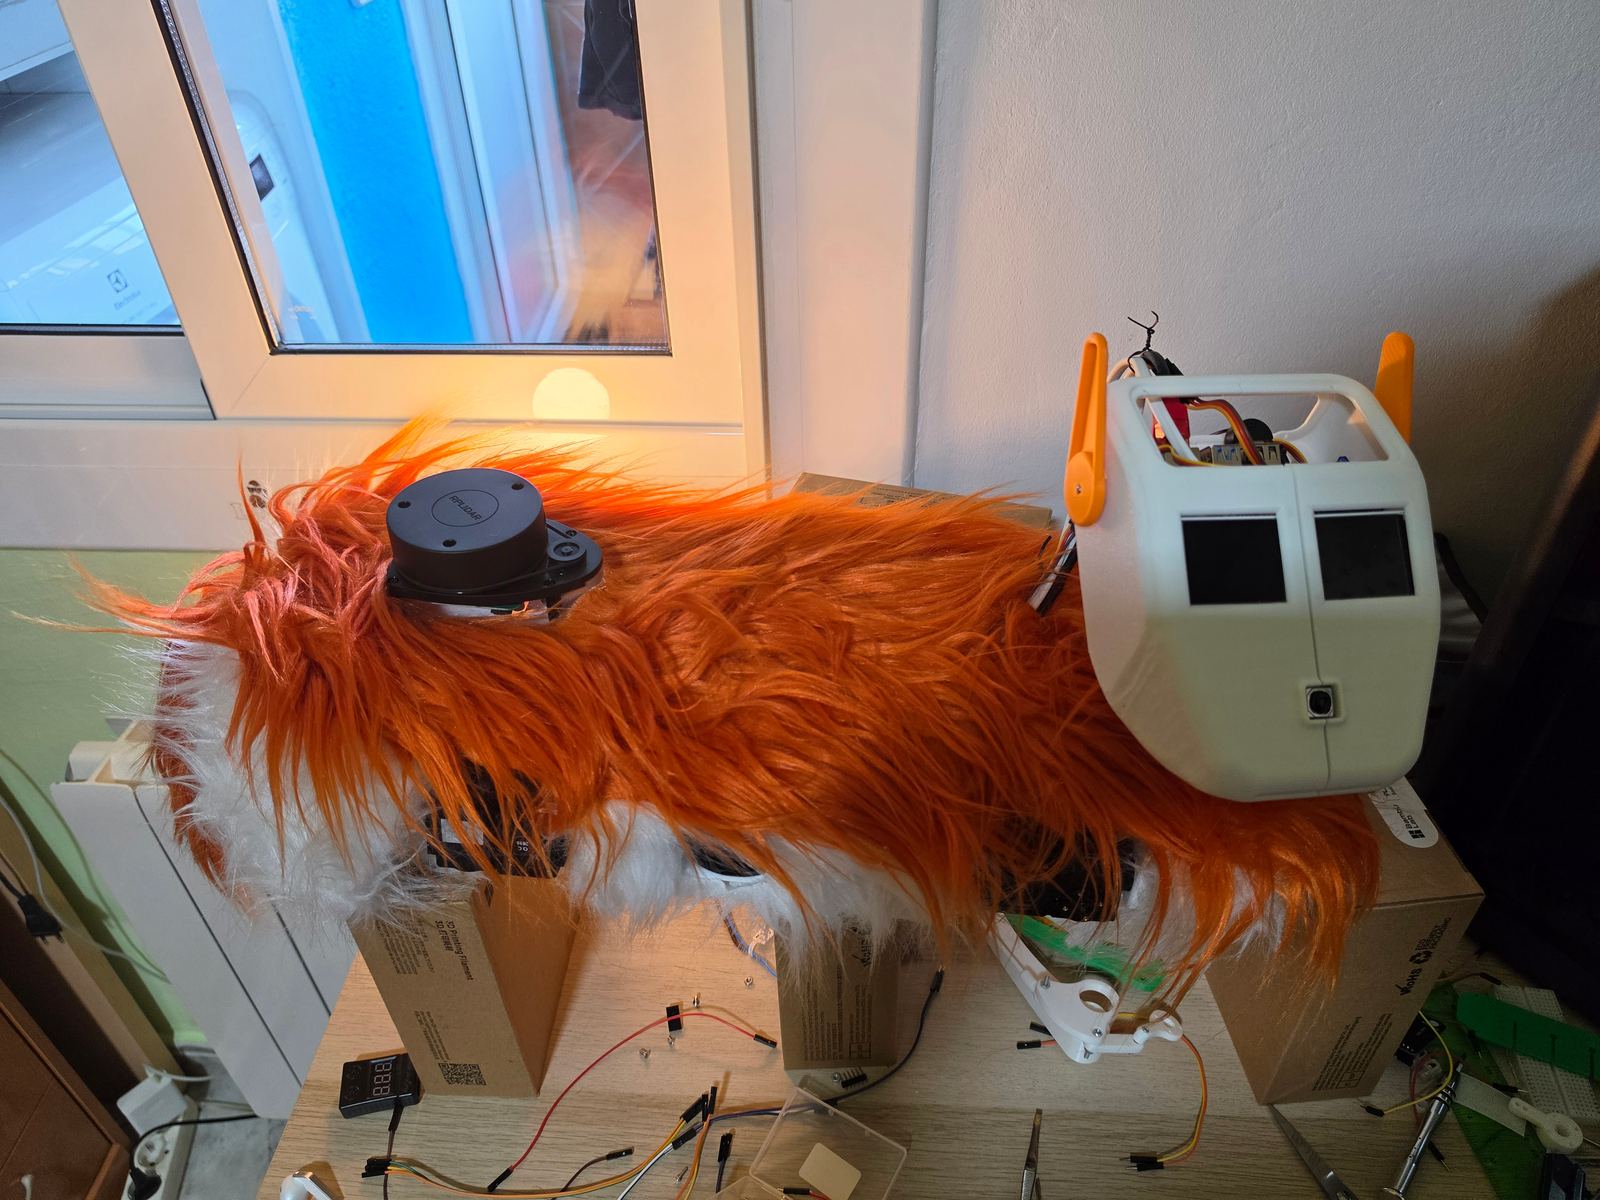
Equip
- Joan Marc Samó RojasCofundador
- Josep Maria CasesCofundador
Josep Maria Cases va formar part de l'equip en l'etapa NOVA.
EnsumIA i MARS
De fer un robot a fer una plataforma.
EnsumIA és una plataforma web que permet connectar i personalitzar robots sense saber programar. Les persones amb dependència tenen necessitats molt diverses i avui no hi ha eines pensades per a elles: els robots que existeixen són cars, poc flexibles i difícils d'adaptar. Comencem per les persones amb discapacitat, i també volem arribar a persones grans amb dificultats. Els professionals adapten cada robot a cada persona.
MARS, de Modular Autonomous Robotic System, és l'evolució de NOVA i el primer robot amb què desenvolupem i validem la plataforma. Farà les mateixes funcions que NOVA. El prototip físic té sensors parcials en desenvolupament, i el pas següent és un primer MVP que permeti personalitzar MARS des de la web.
Hem fet entrevistes amb NEXE, tenim contacte amb ASPACE, estem en mentoria amb AI4ALL i la UAB, i hem parlat amb YASYT Robotics.
Cap on anem
El 2027 volem tenir el MVP validat amb MARS en centres especialitzats. El 2028 integrar-hi altres robots i començar a comercialitzar. Encara no hi ha acords formals de col·laboració.
Equip
- Joan Marc Samó RojasCEO. Producte i robòtica
- Joan Riedweg PerezCreativitat, comunicació i relacions institucionals
- Gabriel Juan BetésIntel·ligència artificial (CAIO)
Joan Riedweg i Gabriel Juan es van unir a l'equip amb MARS i EnsumIA.
Què ha canviat
De NOVA a MARS.
MARS és l'evolució de NOVA i farà les mateixes funcions. El que canvia és el paper: NOVA era un producte tancat i MARS és el primer robot d'una plataforma. El nom NOVA deixa d'existir, però conservem les fotos i els vídeos perquè són part de la història.
| NOVA | MARS | |
|---|---|---|
| Què és | Una guineu robòtica de companyia per a la llar. | L'evolució de NOVA i el primer robot de la plataforma EnsumIA. |
| Funcions | Conversa per veu, moviment per casa i avisos a la família. | Les mateixes, ara adaptables a cada persona des de la plataforma. |
| Per a què | Ser un producte tancat i presentar-lo com a Treball de Fi de Grau. | Desenvolupar i provar la plataforma amb un robot real. |
| Per a qui | Famílies i persones que passen hores soles a casa. | Persones amb dependència: primer persones amb discapacitat, i també persones grans amb dificultats, a través de centres i professionals. |
| Programari | Una app i un panell fets a mida d'un sol robot. | Una plataforma web on es connecten robots de diferents fabricants. |
| Estat | Etapa tancada. Es conserva el material del procés. | Prototip físic amb sensors parcials. MVP previst per al 2027. |
Qui ens ha acompanyat
Universitat, recerca i entitats.
- Universitat Autònoma de Barcelona
- Càtedra UAB-Cruilla
- Empren UAB
- AI4ALL
- Parc de Recerca UAB
- Centre de Visió per Computador
- IIIA-CSIC
- Escola d'Enginyeria UAB
NEXE, ASPACE i YASYT Robotics formen part de la validació inicial. De moment no hi ha cap acord formal.
El tràiler d'EnsumIA.
Tecnologia al servei de les persones.